快速上手指南
LITEARM SE2026-10-13
您可以通过此文档快速完成 LITARM SE 七轴机械臂的开箱即用。
LITEARM SE 是 NEXFORM ROBOTICS 的 7 自由度轻量级协作机械臂:本体 5.6 kg,工作半径 650 mm,重复定位精度 ±0.1 mm,有效负载 3 kg(最大 5 kg)。机械臂由板载控制板统一驱动,上位机通过一根 USB 线直连;支持 Python / C++ SDK、ROS 2、URDF 与 PyBullet / MuJoCo 仿真,适用于科研教育、AI 算法验证与轻量级自动化场景。
30 分钟跑通
1|装机械臂(约 20 分钟)
《机械臂使用教程》第 2–5 章
桌面固定读 2、3、5 章;立柱安装读 2、4、5 章。
先装完,再接线,最后通电。
2|装上位机(约 2 分钟)
| 平台 | 下载 |
|---|---|
| Windows 64 位 | litearm-studio-0.24.0-windows-amd64.exe |
| Ubuntu 22.04+ / Debian 12+ | litearm-studio_0.24.0_amd64.deb |
发布版已内置 Python、SDK 与界面,无需安装 Python,也无需克隆源码。Windows 首次运行若提示"已保护你的电脑":更多信息 → 仍要运行。
3|连接并激活(约 3 分钟)
USB 连接 → 顶栏"已连接" → 设置 → 授权激活 → 填表提交。
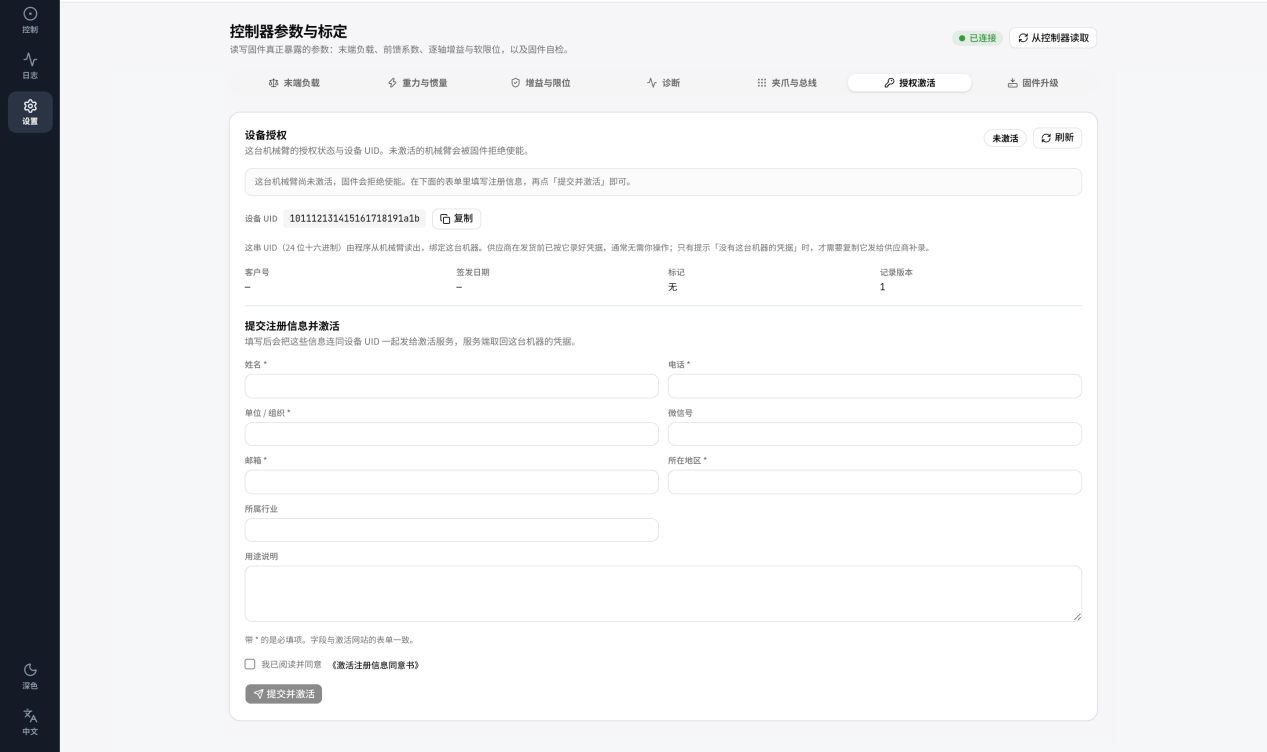
未激活不能使能。首次激活需联网,换臂需重新激活。
✅ 显示"已激活"。 ❌ "没有这台机器的凭据":复制设备 UID 发给供应商。
4|动一下(约 2 分钟)
控制台 → 使能 → 回零 → J1 速度 10–20% 点动 → 按 STOP 验证。
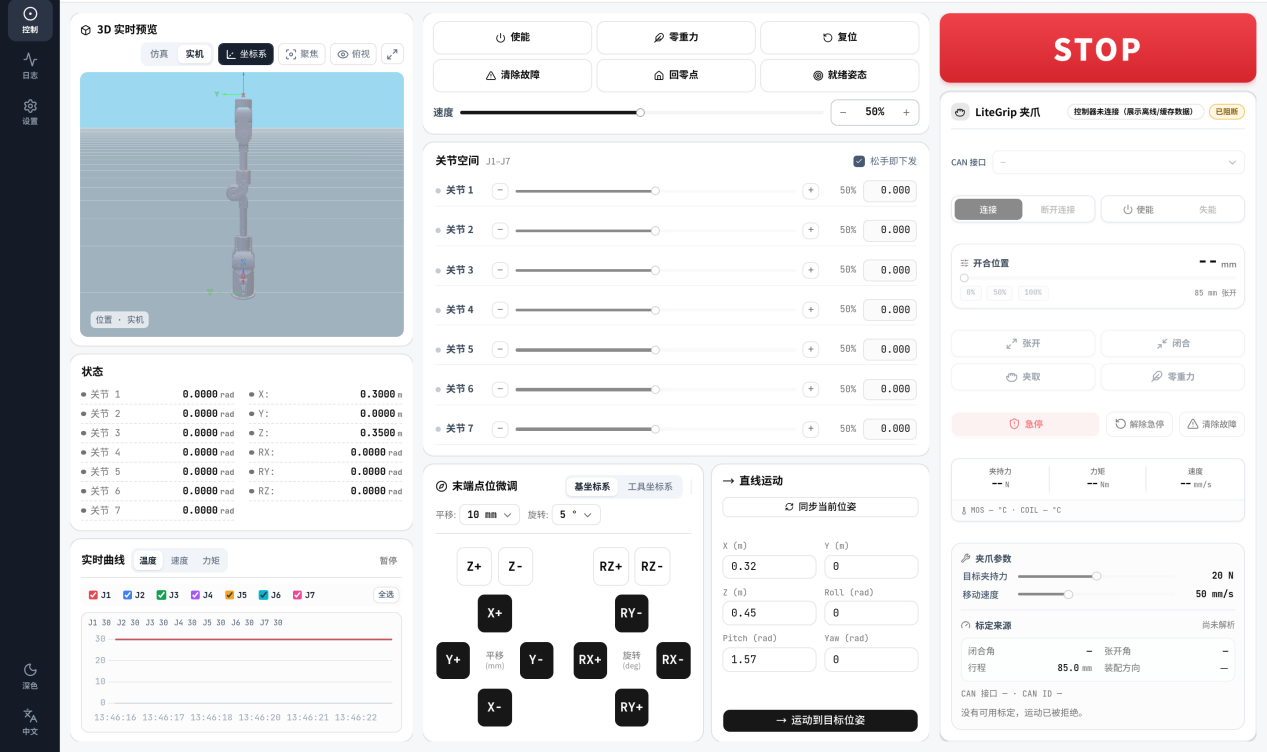
✅ 动作平滑,STOP 立即生效。 ️ 清空工作范围,手放 STOP。
技术支持与帮助
GitHub Issues:litearm-studio | litearm-python | litearm-docs
企业微信:扫描下方二维码
反馈问题时请附上:软件版本、控制板固件版本、操作系统、复现步骤